

Una articulación robótica reúne un motor, un reductor de precisión y un rodamiento en un actuador compacto. Los reductores armónicos son habituales en brazos y muñecas; los reductores RV, más grandes, van en la cintura, las caderas y las rodillas. Cada uno lleva un retén donde su salida sale de la carcasa.
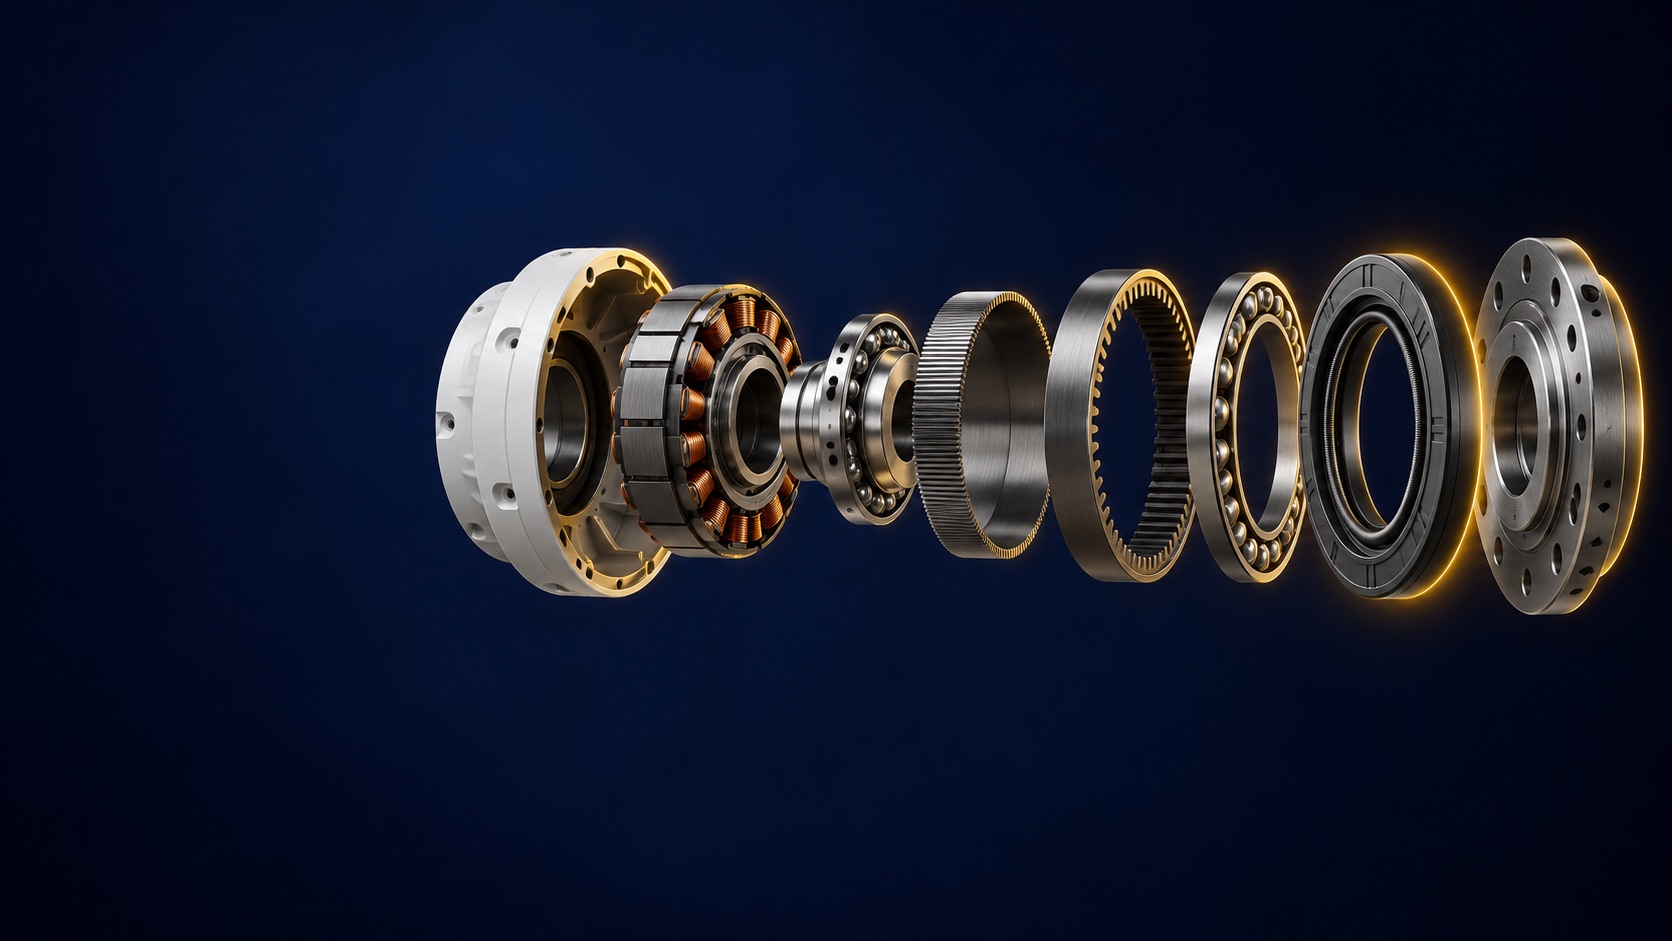
Un labio estándar añade fricción, y la fricción se convierte en calor y energía perdida. El retén de bajo par de Spedent usa una estructura de labio especial para un funcionamiento más preciso, menos calor por fricción y menor consumo de energía, lo que prolonga la vida del reductor.


